PandaDigits / TECHNICAL PART
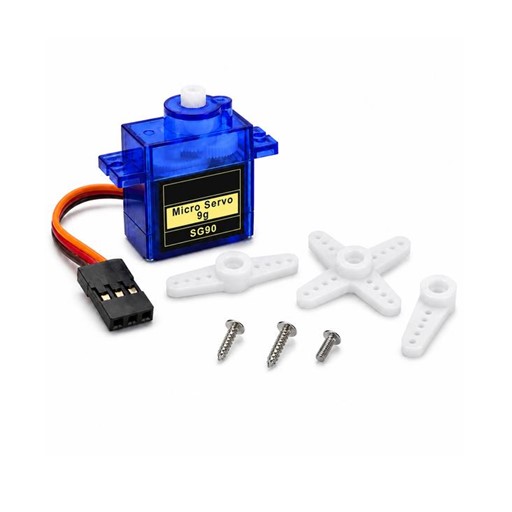
سروو موتور SG90 میکرو (Micro Servo Motor SG90)
SKU: MOT002
قطعات مکملی که برای تکمیل سفارش پیشنهاد میشوند


مشخصات، موجودی و گزینههای سفارش این قطعه را بررسی کنید.
سروو موتور SG90 یک موتور کوچک و سبک با قابلیت کنترل دقیق زاویه چرخش است که در پروژههای رباتیک، الکترونیک و سیستمهای کنترلی کاربرد گستردهای دارد. این موتور با وزن تقریبی ۹ گرم و ابعاد جمعوجور، گزینهای مناسب برای پروژههایی است که به حرکت زاویهای کنترلشده در فضای محدود نیاز دارند.
سروو موتور SG90 از طریق سیگنال PWM کنترل میشود و امکان تنظیم موقعیت محور خروجی را در محدوده حرکتی اسمی ۱۸۰ درجه فراهم میکند. این ویژگی باعث میشود بتوان از آن برای کنترل بازوهای رباتیک، مکانیزمهای حرکتی، سطوح کنترلی و تجهیزات هوشمند استفاده کرد.
این سروو موتور دارای گیربکس داخلی است که نیروی چرخشی موتور را به محور خروجی منتقل میکند. همچنین با استفاده از سه سیم تغذیه، زمین و سیگنال، بهراحتی به بردهایی مانند Arduino، ESP32 و سایر میکروکنترلرها متصل میشود.
به دلیل ابعاد کوچک، وزن کم و سهولت راهاندازی، SG90 یکی از گزینههای پرکاربرد برای آموزش الکترونیک، ساخت رباتهای کوچک و نمونهسازی اولیه پروژههای مکانیکی و الکترونیکی محسوب میشود.
مدل: SG90
نوع موتور: Micro Servo Motor
وزن: حدود ۹ گرم
ولتاژ کاری: 4.8V تا 6V
محدوده چرخش: حدود ۱۸۰ درجه
نوع کنترل: PWM
نوع گیربکس: پلاستیکی
سرعت چرخش: حدود 0.1 ثانیه به ازای ۶۰ درجه در 4.8V
گشتاور توقف: حدود 1.8 kg.cm در 4.8V
تعداد سیمها: ۳ سیم
نوع اتصال: سیم تغذیه، زمین و سیگنال
نوع عملکرد: کنترل موقعیت زاویهای
سازگاری: Arduino، ESP32 و انواع میکروکنترلرها
مقادیر سرعت و گشتاور بسته به سازنده و نسخه محصول ممکن است متفاوت باشند.
ساخت رباتهای کوچک و آموزشی
طراحی بازوهای رباتیک
پروژههای Arduino و ESP32
کنترل زاویه دوربین و مکانیزمهای Pan/Tilt
ساخت سیستمهای هوشمند و اتوماسیون
کنترل دریچهها و مکانیزمهای متحرک
پروژههای هواپیمای مدل و تجهیزات RC
نمونهسازی اولیه سیستمهای مکانیکی
سروو موتور SG90 دارای سه سیم با عملکردهای زیر است:
سیم قهوهای یا مشکی: GND
سیم قرمز: VCC
سیم نارنجی یا زرد: Signal (PWM)
برای راهاندازی، میتوان از کتابخانه Servo در محیط Arduino استفاده کرد. در پروژههای دارای چند سروو، بهتر است تغذیه موتور از منبع خارجی مناسب تأمین شود و زمین منبع تغذیه با زمین میکروکنترلر مشترک باشد.
قطعاتی که معمولاً همراه یا بهعنوان جایگزین بررسی میشوند
